解密宏景智駕 如何構建其核心軟件產品體系
隨著自動駕駛技術從概念走向落地,軟件已成為定義智能汽車靈魂與能力的核心。宏景智駕作為國內領先的智能駕駛解決方案提供商,其軟件產品體系并非單一功能的堆砌,而是一個深度融合感知、決策、規劃與控制,并具備持續進化能力的系統工程。本文將深入解密其軟件開發邏輯與核心產品架構。
一、 分層化、模塊化的軟件架構基石
宏景智駕的軟件體系建立在堅實的分層式架構之上,確保了高內聚、低耦合,以及可擴展性和安全性。
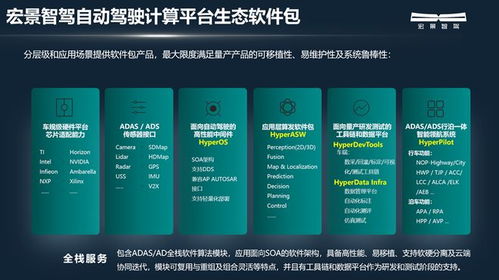
- 硬件抽象層(HAL):作為軟件與不同車型、傳感器(如激光雷達、毫米波雷達、攝像頭)和計算平臺(如英偉達Orin、地平線征程系列)之間的“翻譯官”。它統一了底層硬件接口,使上層應用軟件無需為每一款硬件單獨適配,極大提升了開發效率和方案的可移植性。
- 系統中間件層:通常采用經過車規級驗證的框架(如ROS 2或自適應AUTOSAR),負責模塊間高效、可靠的數據通信(如發布/訂閱機制)、資源管理和任務調度。這是整個軟件系統的“神經網絡”,確保海量數據流在復雜計算中有序、實時地傳遞。
- 核心算法層:這是智能駕駛的“大腦”,包含四大核心模塊:
- 感知融合:利用深度學習與多傳感器融合算法,將攝像頭、雷達等原始數據轉化為對車輛周圍動靜態環境的精準、穩定的結構化理解(如障礙物檢測、車道線識別、可行駛區域分割)。宏景注重前融合與后融合技術的結合,以提升感知的精度和魯棒性。
- 定位與建圖:結合高精地圖、GNSS、IMU和視覺/激光SLAM技術,實現厘米級車輛定位,為規劃決策提供精確的空間上下文。
- 決策與規劃:基于感知和定位信息,運用規則引擎與機器學習模型(如強化學習),在復雜交通場景中做出安全、高效且符合駕乘體驗的駕駛行為決策(如跟車、換道、路口通行),并生成平滑、舒適的未來行駛軌跡。
- 控制執行:將規劃出的軌跡轉化為具體的油門、剎車、轉向指令,通過精準的車輛動力學模型實現車輛的穩定跟蹤控制。
- 功能應用層:基于核心算法層,封裝出面向用戶和主機廠的具體功能產品,如高速導航輔助駕駛(NOA)、城市領航輔助駕駛、自動泊車(APA/AVP)、記憶泊車等。
- 云平臺與數據閉環:這是軟件體系持續進化的“燃料庫”和“訓練場”。通過車云通信,持續采集脫敏后的量產車數據,在云端進行場景挖掘、模型訓練、算法仿真與驗證,再將優化后的軟件模型OTA升級至車端,形成“數據驅動迭代”的閉環。
二、 以場景驅動和量產交付為核心的開發流程
宏景智駕的軟件開發緊密圍繞量產落地,遵循車規級安全標準(如ISO 26262功能安全),并采用敏捷開發與V模型相結合的流程。
- 需求定義與場景分解:與主機廠深度合作,明確功能定義和性能指標(ODD,設計運行域)。將復雜的駕駛任務拆解為海量具體的駕駛場景(Corner Cases),作為算法開發和測試的基準。
- 模型在環(MIL)與軟件在環(SIL)仿真:在開發早期,利用高保真仿真環境(如CARLA、自研仿真平臺)對算法模型進行海量、高效的測試,覆蓋常規和極端場景,加速迭代,降低實車測試成本和風險。
- 硬件在環(HIL)與車輛在環(VIL)測試:將軟件部署到真實的域控制器或整車環境中進行測試,驗證軟硬件集成效果和實時性能。
- 實車路測與數據回流:在封閉場地和開放道路進行大規模測試,收集真實世界數據,尤其關注長尾場景,并將數據回流至云平臺,驅動算法優化。
- 車規級認證與OTA部署:完成全面的功能安全、網絡安全評估,最終通過OTA技術實現功能的穩定交付與后續升級。
三、 核心競爭力和未來演進
宏景智駕軟件體系的競爭力體現在:
- 全棧自研能力:從底層驅動到上層應用算法的自主掌控,確保了技術深度、快速定制和高效迭代。
- 軟硬件協同優化:其軟件與自研或深度適配的計算平臺(域控制器)高度協同,能最大化釋放硬件算力,實現最優的性能功耗比。
- 數據閉環與量產經驗:通過已量產上車的項目,積累了寶貴的真實數據與工程化經驗,這是打磨系統可靠性和應對長尾問題的關鍵。
其軟件體系將向更高階的“車云一體”大腦演進:云端大模型(用于場景理解、預測、規劃)與車端小模型(確保實時性、安全性)高效協同;軟件架構進一步向“中央計算”模式演進,以支持艙駕融合和更復雜的智能交互;開發流程將更加依賴AI驅動,實現更高程度的自動化測試與代碼生成。
宏景智駕的軟件產品體系,是一個將前沿人工智能算法、嚴苛的車規級工程化、持續的數據驅動迭代深度融合的有機體。它不僅是實現自動駕駛功能的工具集,更是支撐其從L2+級輔助駕駛穩步邁向未來高階自動駕駛的核心進化引擎。解密其體系,看到的是一套立足當下、面向未來的系統性工程方法論。